

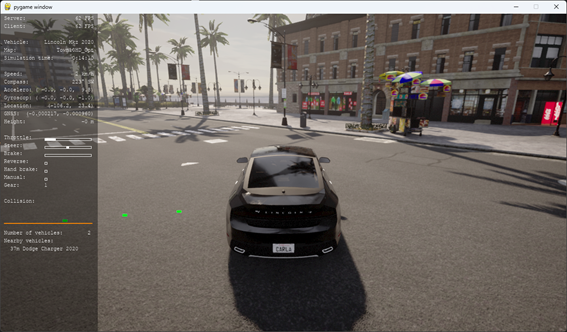
Integrando el comportamiento humano en la conducción automatizada
6 octubre 2026.
Autor/es: Andrés Soler Valero, Helios de Rosario Martínez, Juan Manuel Belda Lois, Begoña Mateo Martínez, José Solaz Sanahuja, Elisa Signes i Pérez.
Instituto de Biomecánica (IBV)
La transición hacia la Movilidad Conectada, Cooperativa y Automatizada (CCAM) requiere más que innovación tecnológica: exige una comprensión profunda de cómo los humanos perciben, deciden y actúan en entornos de tráfico complejos. El proyecto europeo BERTHA, liderado por Instituto de Biomecánica (IBV), aborda este desafío integrando modelos de comportamiento avanzados, inteligencia artificial y análisis de datos a gran escala para mejorar la seguridad, el realismo y la aceptación de los sistemas de conducción automatizada.
INTRODUCCIÓN
En el marco del proyecto BERTHA, el IBV desempeña un papel esencial en el desarrollo del Modelo de Comportamiento del Conductor (DBM por sus siglas en inglés, Driver Behaviour Model), un componente tecnológico central diseñado para reproducir el comportamiento de la conducción humana de manera estructurada, escalable y fundamentada científicamente.
En el siguiente artículo se presenta el trabajo desarrollado hasta ahora por IBV en el proyecto
DESARROLLO
UN MODELO MODULAR Y ESCALABLE DEL CONDUCTOR HUMANO
El Modelo de Comportamiento del Conductor desarrollado en BERTHA está concebido como una representación integrada de cómo los humanos perciben, deciden y actúan mientras conducen. En lugar de modelar la conducción como una tarea puramente mecánica, el DBM incorpora múltiples procesos que interactúan entre sí:
- Percepción del entorno del tráfico
- Evaluación de riesgos y mecanismos de toma de decisiones
- Influencias afectivas en el comportamiento
- Ejecución de motores y control de vehículos
IBV lidera el desarrollo de dos módulos críticos dentro de esta arquitectura cognitiva: el Módulo Afectivo y el Módulo de Control Motor.
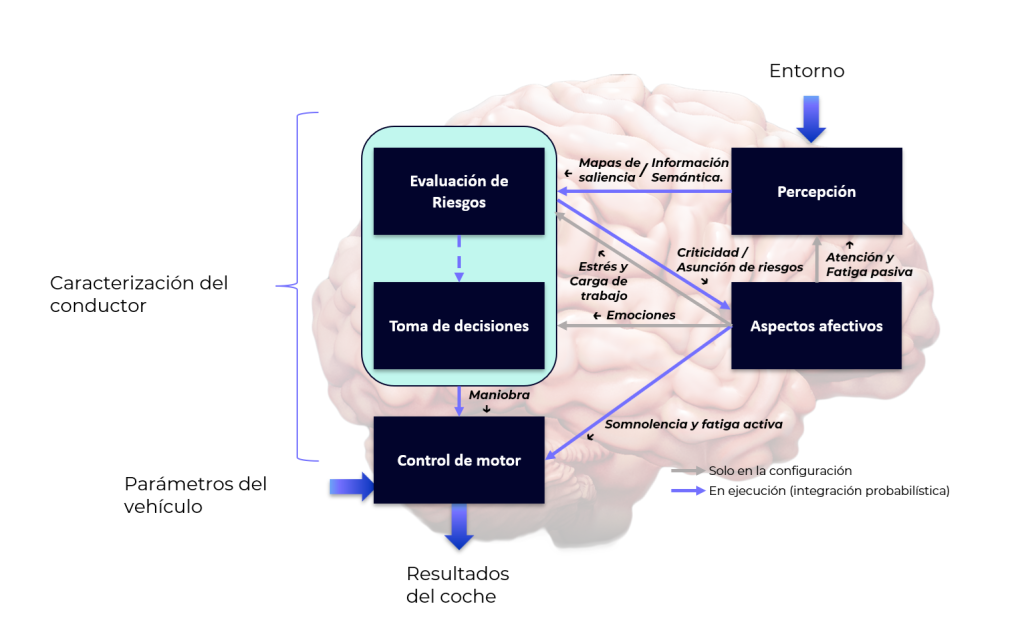
El Módulo Afectivo recoge cómo los estados emocionales —como el estrés o la carga de trabajo— pueden alterar las respuestas impulsoras. El Módulo de Control Motor modela la capa operativa de comportamiento: cómo se accionan la dirección del volante, aceleración y frenado en respuesta a decisiones y entradas del entorno
La arquitectura ha sido diseñada como modular y escalable, distinguiendo los componentes deterministas (por ejemplo, los módulos de percepción y de valoración del riesgo) de los componentes estocásticos asociados a la variabilidad conductual (por ejemplo, procesos afectivos y motores).
Esta separación facilita el desarrollo y la integración progresivos, manteniendo la interpretabilidad.
INTRODUCCIÓN DE LA INTELIGENCIA PROBABILÍSTICA EN EL CONTROL MOTOR
Una de las contribuciones más relevantes del IBV ha sido la evolución del Módulo de Control Motor hacia un marco probabilístico. El comportamiento motor humano no es determinista; presenta variabilidad intra e interindividuos que debe capturarse para asegurar resultados realistas en la simulación.
Para abordar esto, las variables modeladas por el DBM se han adaptado para soportar la integración dentro de una arquitectura bayesiana.
Esta formulación probabilística permite al modelo representar incertidumbre, variabilidad entre perfiles de conductores y adaptación contextual —aspectos clave al evaluar sistemas automatizados en entornos complejos y de tráfico mixto—.
DE LOS DATOS HUMANOS A LA INTELIGENCIA DEL COMPORTAMIENTO
La solidez científica del DBM se basa en una base empírica. IBV ha realizado experimentos controlados en su simulador dinámico de conducción Human Autonomous Vehicle (HAV) para calibrar y validar parámetros de control motor según el rendimiento / ejecución de las personas.
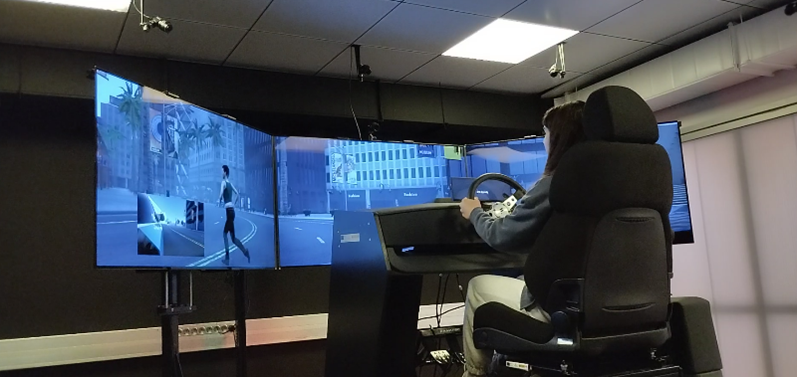
Estos estudios investigan cómo la dinámica del control del vehículo depende de:
- Edad y género
- Experiencia al volante
- Estilo de conducción
- Criticidad del riesgo
- Estados emocionales y su influencia en la dinámica del vehículo
Paralelamente, el IBV ha colaborado con los socios del consorcio en el análisis de datos procedentes de Pruebas Operativas de Campo con el fin de identificar las variables relevantes para su validación.
Estos esfuerzos han contribuido al establecimiento de un conjunto de datos armonizado procedente de múltiples fuentes, capaz de servir de base para la modelización de conductores humanos y la evaluación de sistemas de CCAM en condiciones de funcionamiento realistas. Es importante destacar que el DBM no simula a un conductor “ideal”. En cambio, incorpora variabilidad, errores y comportamientos potencialmente arriesgados dependiendo de la tipología del conductor y las exigencias del contexto. Esta característica es esencial para evaluar sistemas automatizados bajo supuestos realistas del comportamiento humano.
INTEGRACIÓN DE LA INTELIGENCIA DEL COMPORTAMIENTO EN ECOSISTEMAS DE SIMULACIÓN
Más allá del desarrollo de modelos, el IBV ha contribuido a la integración operativa de la inteligencia del comportamiento en plataformas avanzadas de simulación.
La colaboración con los socios tecnológicos del proyecto ha permitido definir estrategias para vincular los resultados de la toma de decisiones tácticas con el control motor operativo. Esto incluye la definición y seguimiento de puntos de la ruta, la transferencia de los resultados tácticos al control del vehículo y la adaptación dinámica del comportamiento impulsada por los estados afectivos.
El IBV también ha proporcionado paquetes de software estructurados del Módulo de Control Motor para facilitar la integración dentro de la plataforma de investigación colaborativa desarrollada en el BERTHA, que lleva por nombre Human Behaviour Data HUB, abordando los aspectos de interoperabilidad y gobernanza.
Estos desarrollos permiten entrenar y evaluar modelos de conducción autónoma basados en IA en entornos basados en el software de simulación CARLA, que es de código libre bajo simulaciones de comportamiento más realistas, apoyando el desarrollo de sistemas de ayuda a la conducción más naturalistas.
CONCLUSIONES
HACIA SISTEMAS CCAM MÁS SEGUROS Y FIABLES
Al integrar la inteligencia del comportamiento humano en los procesos de simulación y validación, BERTHA acelera el desarrollo de soluciones de movilidad automatizada más seguras y más comprensibles. El uso de arquitecturas modulares, interfaces estándar y soluciones de datos armonizadas facilita la integración y adopción por parte de los actores académicos e industriales
La contribución del IBV garantiza que los sistemas autónomos se evalúen no solo en función de parámetros de rendimiento técnico, sino también en relación con patrones de comportamiento humano realistas, lo que supone un paso fundamental para aumentar la confianza de los usuarios y la aceptación social de las tecnologías CCAM.
A través de BERTHA, el IBV sigue fortaleciendo su liderazgo en biomecánica, modelización del comportamiento humano e innovación tecnológica orientada a la seguridad, contribuyendo a un futuro de movilidad inteligente, fiable y profundamente centrado en las personas.
Esta actividad de investigación está desarrollada dentro del proyecto BERTHA (GA101076360). Proyecto financiado por la Unión Europea. No obstante, las opiniones y puntos de vista expresados son exclusivamente de los autores y no reflejan necesariamente los de la Unión Europea ni los de la Agencia Ejecutiva Europea para el Clima, las Infraestructuras y el Medio Ambiente (CINEA). Ni la Unión Europea ni la autoridad responsable de la concesión de la subvención se hacen responsables de los mismos.
AFILIACIÓN DE LOS AUTORES
Instituto de Biomecánica de Valencia
Universitat Politècnica de València
Edificio 9C. Camino de Vera s/n
(46022) Valencia. Spain
CÓMO CITAR ESTE ARTÍCULO
Autor/es: Andrés Soler Valero, Helios de Rosario Martínez, Juan Manuel Belda Lois, Begoña Mateo Martínez, José Solaz Sanahuja, Elisa Signes i Pérez. (6 de Octubre de 2026). “Integrando el comportamiento humano en la conducción automatizada”. Revista de Biomecánica nº 73. https://www.ibv.org/actualidad/implementacion-del-metodo-ocra-checklist-en-ergo-ibv-una-herramienta-para-la-evaluacion-de-riesgos-ergonomicos-por-tareas-repetitivas/
La publicación de este artículo está financiada en el marco del “Plan de Actividades de carácter no económico del IBV 2026” (IMAMCA/2026), financiada por la Línea Nominativa distribuida a favor de los centros tecnológicos de la Comunitat Valenciana, aprobada por la Ley de Presupuestos de la Generalitat para 2026.